リサーチサイエンティスト · Google DeepMind

三木
崇弘

Gemini Robotics に取り組んでいます。それ以前は、山道や洞窟、瓦礫の中、そして別の惑星のような場所で、脚ロボットが自分の足で歩けるようにする研究をしていました。

試作 · 3D

エクスペディション

これまでのフィールドワークをひとつの島にまとめました。山道、洞窟と鉱山、火山、災害現場、そして家の中を飛んで巡れます。全 33 か所、それぞれに実際の映像があります(英語のみ)。

島を探検する →
映像: Google DeepMind, Gemini Robotics 2(intelligent whole-body control)
現在 · Google DeepMind

Gemini Robotics 2

Gemini Robotics チームの一員として、見て・考えて・動く、どんなロボットの体でも動かせるひとつのモデルを作っています。担当はモデルの知的な全身制御(intelligent whole-body control)の能力です。

このプロジェクトについて →
DeepMind 以前

プロジェクト

ETH Zurich の Robotic Systems Lab で6年間、四脚ロボット ANYmal が周りを見て、歩いて、探索できるようにする研究をしてきました。Science Robotics に 4本の論文が掲載されています。

全 10 プロジェクト →
2019–2025 · Robotic Systems Lab, ETH Zurich

知覚を使った歩行の学習

脚ロボットが地面を見ながら、それでも自分の脚の感覚を信じて歩けるようにする強化学習。

最優秀論文賞 · ICRA 2024
2025–2026 · Robotic Systems Lab, ETH Zurich

自然な動き: 動物の動きとヒューマノイド

記録された動きから学んで自然に動き、さらに荒れた地形に合わせる。

2021–2023 · オープンソース

標高マップとナビゲーション

elevation_mapping_cupy: 脚ロボットのための、GPU で動く高速な地形マップと、その上での経路計画。

2021–2024 · Robotic Systems Lab, ETH Zurich

脚ロボットによるマニピュレーション

物も扱える脚: ドアを開け、アームを支え、ボールを受け止める。

2019–2021 · Team CERBERUS

DARPA Subterranean Challenge

2021年の決勝で優勝し、賞金200万ドルを獲得。

優勝 · DARPA SubT 決勝
2023–2026 · フィールドでの運用

フィールドでの科学

脚ロボットを火山、惑星アナログ地、そして街の中へ。

論文解説

どの論文も、90秒ほどで分かる

32 本の論文にアニメーション解説があります。ナレーション付きの短い動画、やさしい言葉で書いた研究の背景、そして手法のステップごとの説明です(英語)。

解説を見る →
毎日の arXiv ダイジェスト

arXiv の新着論文

毎日、ボットが arXiv の新着からロボティクスと AI の論文をいくつか選び、それぞれの要点を日本語と英語でまとめています。最新の論文はこちらです。
ダイジェストを開く →
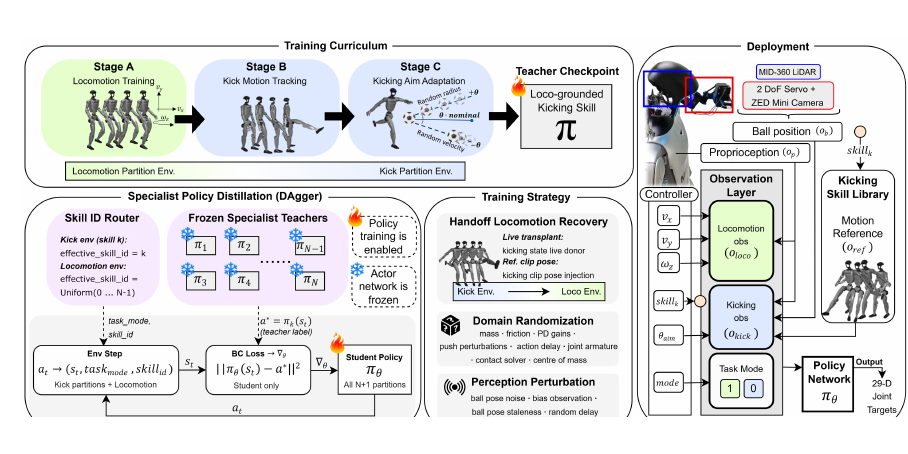
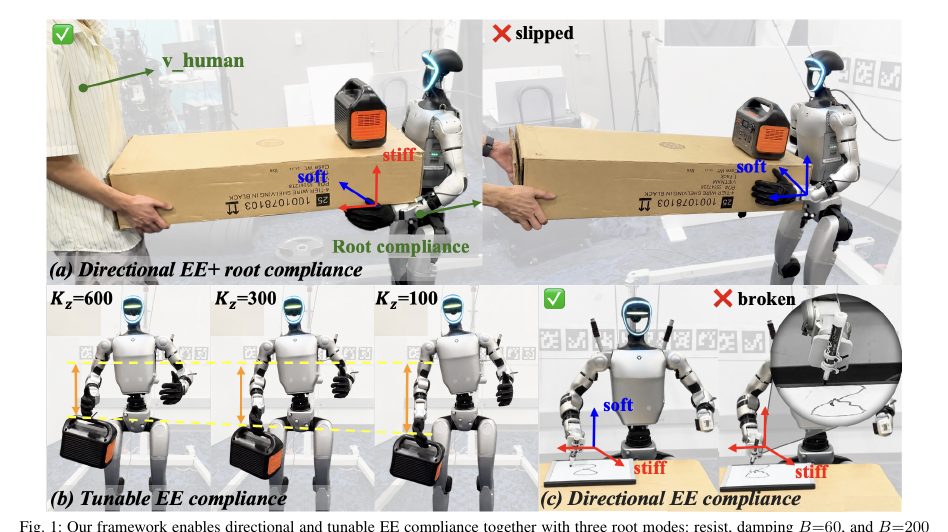
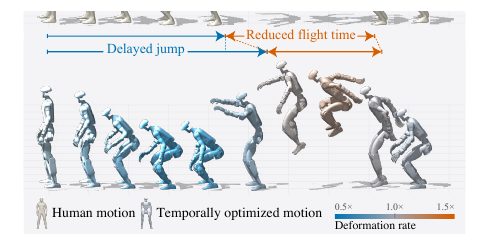
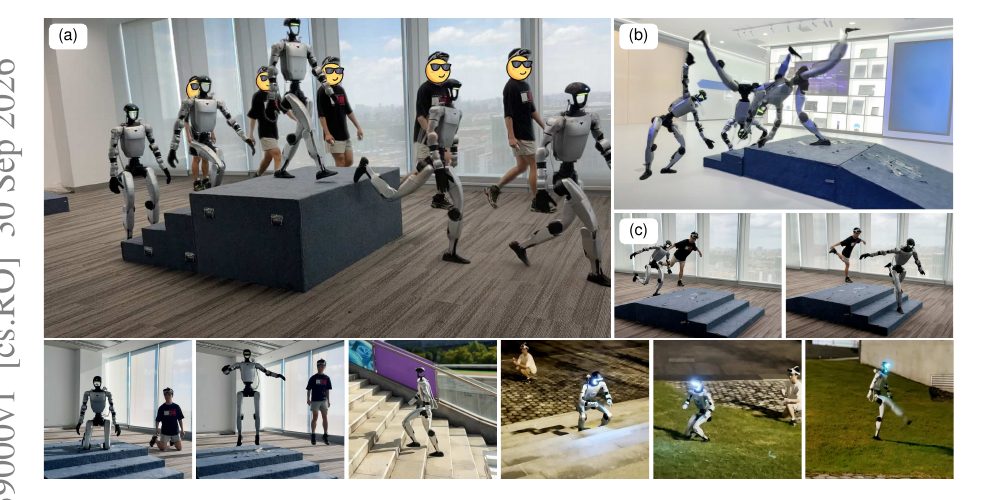
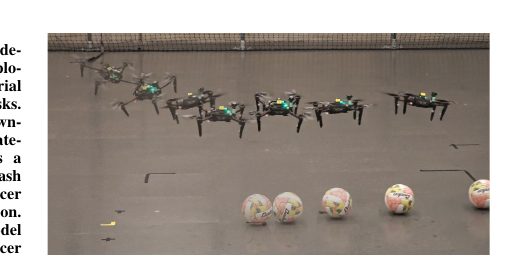
10.01humanoid · locomotionロコモーションを基盤としたヒューマノイドサッカー:多方向キックライブラリのタスクゲート型強化学習ボール追従動作から歩行を導出する従来手法とは逆に、汎用的なコマンド追従ロコモーション方策を土台とし、その上にタスクゲート層としてN個のキックスキルを強化学習で追加する手法を提案。動作クリップに拘束されず広範な歩行空間を維持したまま、走行動作品質を損なわずに多様なキックへの遷移と復帰を両立させた。 10.01humanoid · benchmarkFiatlux:ヒューマノイドによる脚立昇降と電球交換のための長周期ベンチマークヒューマノイドの垂直移動と壊れやすい物体の器用な作業を単一エピソードで評価するベンチマークFiatluxをIsaac Lab上に構築した。Unitree G1ロボットが脚立を配置・昇降し、電球を交換して廃棄箱に収めるまでの12のサブタスクで構成される。難易度重み付けゲートにより、長周期な全身運動制御とマニピュレーションを総合的に評価可能とした。 10.01humanoid · controlCEER2:ヒューマノイドの移動マニピュレーションに向けた方向性および調整可能な手先・ルートコンプライアンス制御ヒューマノイドが接触環境で作業を行う際、特定方向の外力を受け流しつつ他方向の動作精度を保つためのコンプライアンス制御手法を提案。エンドエフェクタの方向別適応とベース(ルート)の選択的従順性を組み合わせ、全身のタスク要求と物理的接触の両立を実現した。実機およびシミュレーションでの検証により接触を伴う移動マニピュレーションの安定性を向上させた。 10.01quadruped · locomotion脚ロボットのための高密度時間的モーションリターゲティング人間や動物の動的動作を脚ロボットの動力学特性に合わせて転移させるため、制御入力と時間伸縮を同時に最適化するDense Temporal Motion Retargeting(DTMR)を提案。制御ステップ毎に局所的な時間調整を行うことで、跳躍などの激しい動作において必要な区間のみ変形させることが可能となった。サンプリングベースMPCを用いて解き、動的整合性の高い動作生成を実現した。 10.01humanoid · teleoperationNEXUS:地形適応型遠隔操作のための知覚型全身制御操作者とロボットが存在する地形が異なる環境でも全身遠隔操作を可能にする知覚型全身制御フレームワークを提案。単純な動作の直写ではなく、搭載センサから局所地形を知覚し姿勢や接触状態を適応的に調整する。平地と不整地のペアデータ不足を克服する地形適応アルゴリズムを導入し、階段や斜面などの不整合な地形間でもロバストなヒューマノイド遠隔操作を実現した。 10.01drone · manipulationドローンサッカー:マルチコプターの吹き下ろし気流を利用したマニピュレーションの学習従来は外乱として扱われがちだったプロペラの吹き下ろし気流(ダウンウォッシュ)を能動的なツールとして活用し、物体操作を行う手法を検証。簡略化したダウンウォッシュ動力学モデルを構築し、サッカーボールをドリブルする強化学習方策を訓練した。接触型マニピュレータを搭載せずに非接触で物体を操る新たな空中操作の可能性を実証した。
ニュース

  1. Gemini Robotics 2 を発表しました。卓上のアームから全身ヒューマノイドまでロボットを動かすモデルです。
  2. Google DeepMind にリサーチサイエンティストとして入社しました。
  3. ETH Zurich で博士論文の審査に合格しました: “Bridging Perception and Control for Legged Locomotion and Navigation in the Wild”。
  4. 私たちの論文が IEEE ICRA Best Paper Award in Service Robotics を受賞しました。
  5. 共著論文が Science Robotics に掲載されました。
  6. 私たちの論文が ICRA 2024 Best Paper Award in Service Robotics のファイナリストに選ばれました。
  7. 私たちの動画が IEEE Spectrum の Video Friday に選ばれました。
  8. チーム RSLLM で SaTML LLM CTF コンペの2位に入賞しました。賞金1,000ドルと、トロントでの学会への渡航助成をいただきました。
  9. “Learning to walk in confined spaces using 3D representation” を公開しました。
  10. 2本の論文(うち1本は共著)が ICRA 2024 に採択されました。
  11. ホームページを公開しました。思っていたより大変でした。