毎日の arXiv ダイジェスト
arXiv の新着論文
毎日、ボットが arXiv の新着からロボティクスと AI の論文をいくつか選び、それぞれの要点を日本語と英語でまとめています。最新の論文はこちらです。
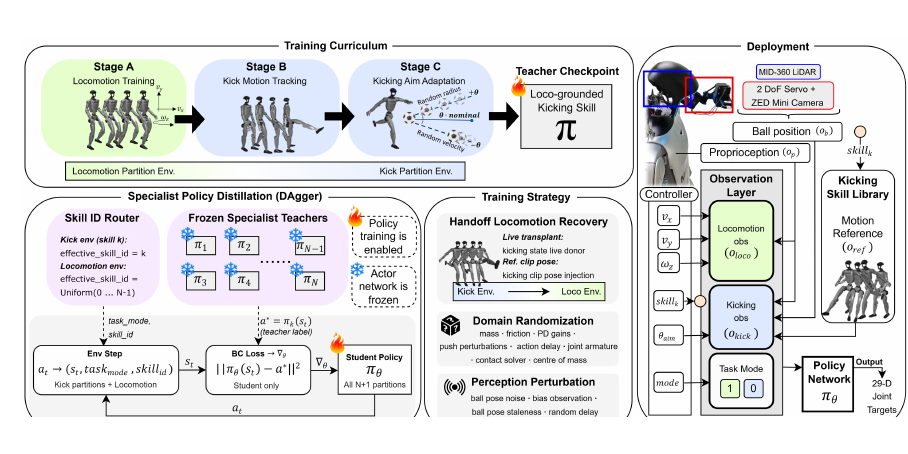 ロコモーションを基盤としたヒューマノイドサッカー:多方向キックライブラリのタスクゲート型強化学習ボール追従動作から歩行を導出する従来手法とは逆に、汎用的なコマンド追従ロコモーション方策を土台とし、その上にタスクゲート層としてN個のキックスキルを強化学習で追加する手法を提案。動作クリップに拘束されず広範な歩行空間を維持したまま、走行動作品質を損なわずに多様なキックへの遷移と復帰を両立させた。
 Fiatlux:ヒューマノイドによる脚立昇降と電球交換のための長周期ベンチマークヒューマノイドの垂直移動と壊れやすい物体の器用な作業を単一エピソードで評価するベンチマークFiatluxをIsaac Lab上に構築した。Unitree G1ロボットが脚立を配置・昇降し、電球を交換して廃棄箱に収めるまでの12のサブタスクで構成される。難易度重み付けゲートにより、長周期な全身運動制御とマニピュレーションを総合的に評価可能とした。
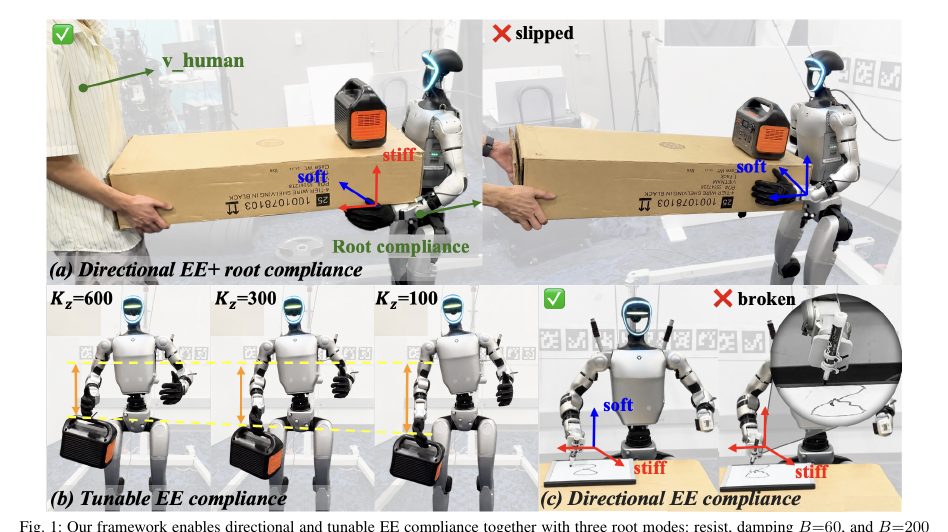 CEER2:ヒューマノイドの移動マニピュレーションに向けた方向性および調整可能な手先・ルートコンプライアンス制御ヒューマノイドが接触環境で作業を行う際、特定方向の外力を受け流しつつ他方向の動作精度を保つためのコンプライアンス制御手法を提案。エンドエフェクタの方向別適応とベース(ルート)の選択的従順性を組み合わせ、全身のタスク要求と物理的接触の両立を実現した。実機およびシミュレーションでの検証により接触を伴う移動マニピュレーションの安定性を向上させた。
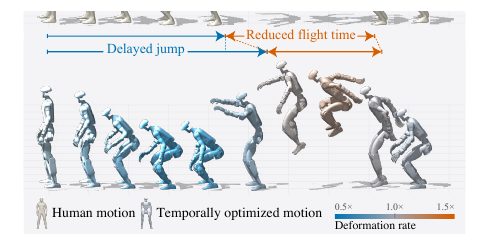 脚ロボットのための高密度時間的モーションリターゲティング人間や動物の動的動作を脚ロボットの動力学特性に合わせて転移させるため、制御入力と時間伸縮を同時に最適化するDense Temporal Motion Retargeting(DTMR)を提案。制御ステップ毎に局所的な時間調整を行うことで、跳躍などの激しい動作において必要な区間のみ変形させることが可能となった。サンプリングベースMPCを用いて解き、動的整合性の高い動作生成を実現した。
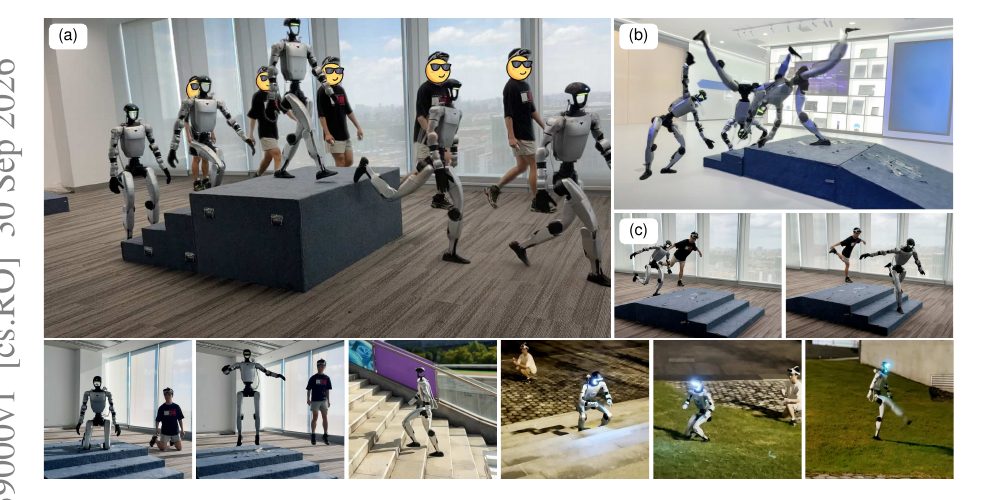 NEXUS:地形適応型遠隔操作のための知覚型全身制御操作者とロボットが存在する地形が異なる環境でも全身遠隔操作を可能にする知覚型全身制御フレームワークを提案。単純な動作の直写ではなく、搭載センサから局所地形を知覚し姿勢や接触状態を適応的に調整する。平地と不整地のペアデータ不足を克服する地形適応アルゴリズムを導入し、階段や斜面などの不整合な地形間でもロバストなヒューマノイド遠隔操作を実現した。
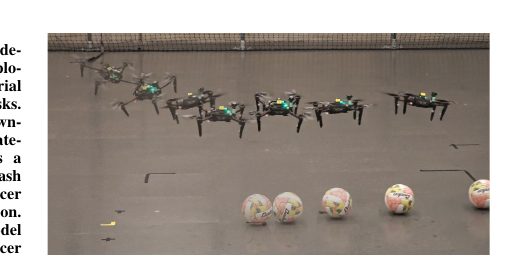 ドローンサッカー:マルチコプターの吹き下ろし気流を利用したマニピュレーションの学習従来は外乱として扱われがちだったプロペラの吹き下ろし気流(ダウンウォッシュ)を能動的なツールとして活用し、物体操作を行う手法を検証。簡略化したダウンウォッシュ動力学モデルを構築し、サッカーボールをドリブルする強化学習方策を訓練した。接触型マニピュレータを搭載せずに非接触で物体を操る新たな空中操作の可能性を実証した。